Qisheng
Qisheng
Qisheng
Qisheng
Qisheng
Qisheng
Qisheng
Qisheng
Qisheng
Às 2 da manhã, uma passagem subterrânea inundada na Rota 9 passa pela linha de proteção depois que a estação de bombardeio fica sem energia. A resposta padrão envolve um guindaste, um gerador e dois tripulantes manuseando cabos na chuva. Um robô de condução inteligente substitui essa configuração por uma única unidade controlada por rádio que entra na água e fornece um fluxo que exige várias bombas de maneira conveniente. Para os compradores industriais que avaliam equipamentos de resposta a inundações, a questão não é se um robô é impressionante, mas cujas especificações resistem à altura real de descarga, largura de acesso e distância operacional de seus locais de trabalho. Wuhu Qisheng Intelligent Equipment Co., Ltd. construiu três famílias de robôs de orientação inteligente que abrangem essa faixa.
2.500
m3/h
Pico do fluxo anfíbio
1.300
m3/h
Pico rastreado de alto fluxo
600
m3/h
Fluxo urbano compacto
1
Operador
Necessário para missões remotas
O que realmente é um robô de drenagem inteligente
Um robô de transporte inteligente é o único sistema de bombeamento que transporta sua própria mobilidade, mangueira de descarga e interface de operador remoto para uma zona de inundação.
Definição
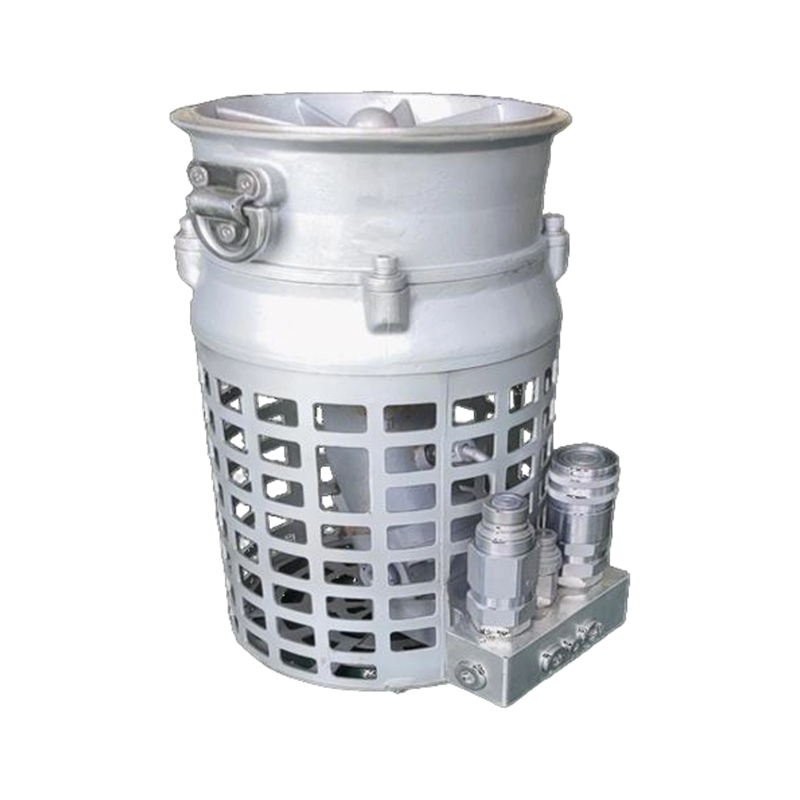
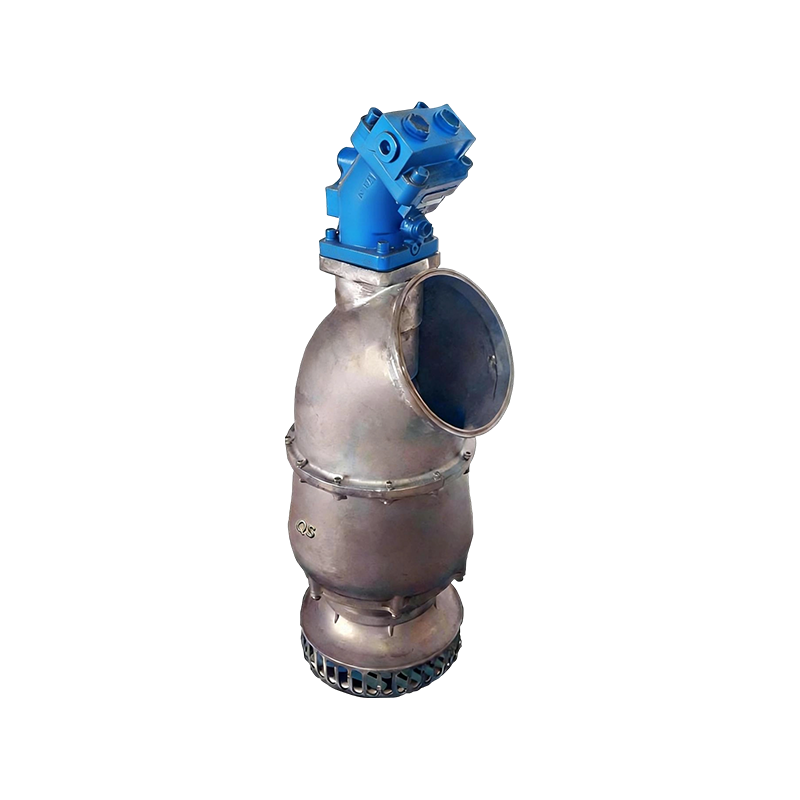
Um robô de transporte inteligente é uma unidade de bombeamento autopropelida que integra uma bomba submersível, chassi sobre esteiras ou anfíbio, gerenciamento de mangueiras e controle remoto em uma máquina para remover águas de enchentes de áreas de difícil acesso.
A ideia central é direta. Ao baixar uma bomba em cordas e arrastar uma mangueira manualmente, o robô carrega uma bomba até a água, estabelece sua própria linha de descarga e é conduzido a uma distância segura. Três componentes definem uma máquina:
- Chassi: carrega a bomba e determina o terreno que o robô pode atravessar.
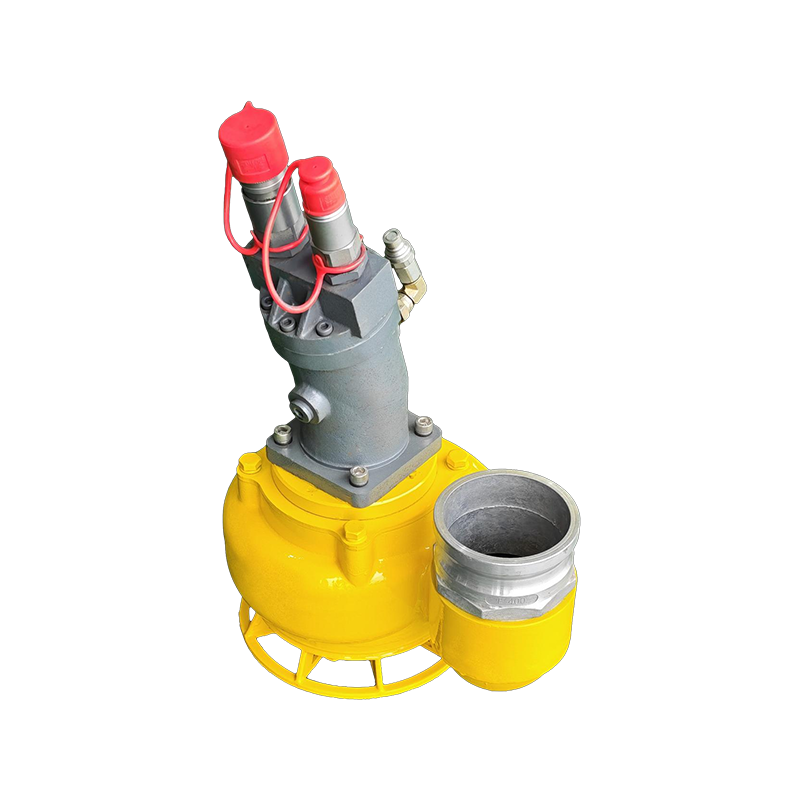
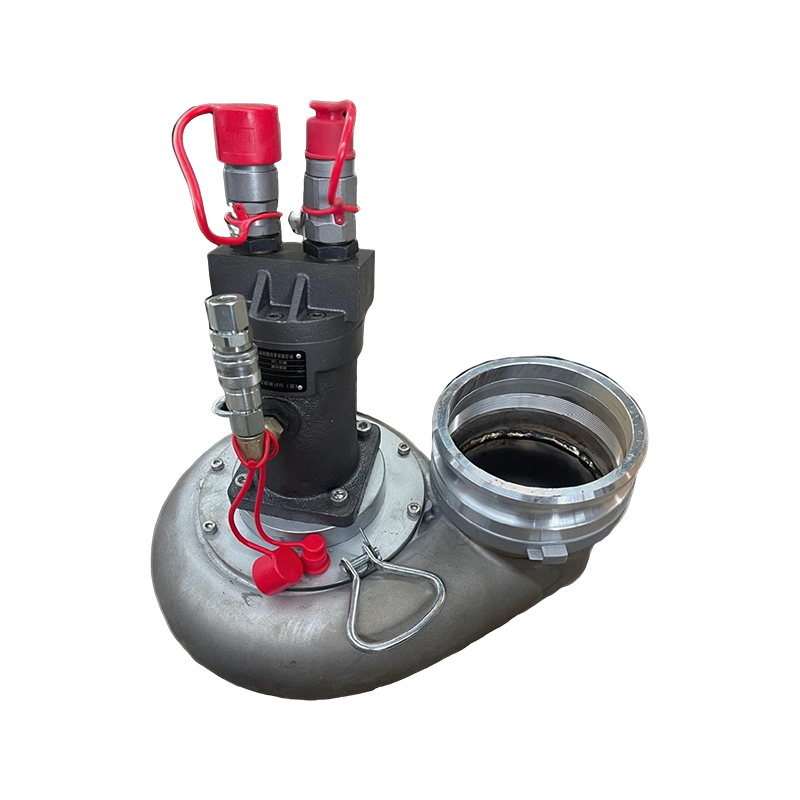
- Extremidade da bomba: defina um vazão e uma altura manométrica máxima de descarga.
- Pacote de controle: determina a distância que o operador pode ficar do perigo.
Para os compradores, a diferença é importante no nível das especificações. Um robô de condução é julgado não pela etiqueta na lateral, mas pela capacidade de fornecer o fluxo nominal no topo real do local, subir a rampa na frente do qual foi largado e continuar se comunicando quando a área estiver inundada e barulhenta.
Especificações básicas para avaliar antes de comprar
Os compradores devem avaliar o vazão, a altura manométrica de descarga, a mobilidade, o alcance remoto, o gerenciamento de mangueiras e a fonte de energia antes de selecionar um robô de transporte inteligente.
A taxa de fluxo é o número principal, mas é apenas metade da imagem. Um robô com capacidade nominal de 2.000 m3/h com altura manométrica zero fornece muito menos ao bombear contra uma elevação vertical de 20 metros. Solicite ao fornecedor a curva de desempenho no cabeçote de descarga específico do seu local de trabalho, e não apenas o valor da placa de identificação.
O gerenciamento de mangueiras é a projeção mais negligenciada. Uma mangueira de descarga de 250 metros arrastada atrás de um robô em movimento torna-se um ponto de falha se o carretel e o acessório não foram adaptados para tração constante. Máquinas com enrolamento automático de mangueiras projetadas para uma equipe de duas pessoas e um único operador.
As três famílias de produtos abaixo representam a distribuição prática no mercado.
| Modelo | Fluxo avaliado | Chassi | Melhor ajuste |
| Robô anfíbio | 2.000-2.500 m3/h | Anfíbio | Margens suaves de rios, barragens inundadas, águas rasas |
| Robô rastreado de alto fluxo | 1.000-1.300 m3/h | rastreado | Poços a céu aberto, rios, grandes locais municipais |
| Robô rastreado compacto | 600 m3/h | rastreado | Furos de túneis, ruas urbanas, acesso estreito |
Comparação de fluxo nominal
Anfíbio
Alto fluxo rastreado
Compacto rastreado
Combinando mobilidade com o local de trabalho
Os robôs sobre esteiras são adequados para terrenos firmes e rampas profundas, os robôs anfíbios lidam com bancos macios e águas rasas, e unidades compactas sobre esteiras se adaptam a acessos estreitos a esgotos.
A escolha do chassi é uma decisão de compra que não pode ser alterada posteriormente. Um robô compacto sobre esteiras que passa por um portão do metrô 1,5 não atravessará um campo inundado, enquanto uma unidade anfíbia que transita na lama não passará por um portal do túnel municipal. Mapeie o caminho de acesso antes de comparar as curvas da bomba.
Robôs compactos sobre esteiras são específicos para drenagem urbana e trabalhos de esgoto. Uma área menor permite que uma equipe mova a máquina para porões, passagens subterrâneas e estações de bombardeio.
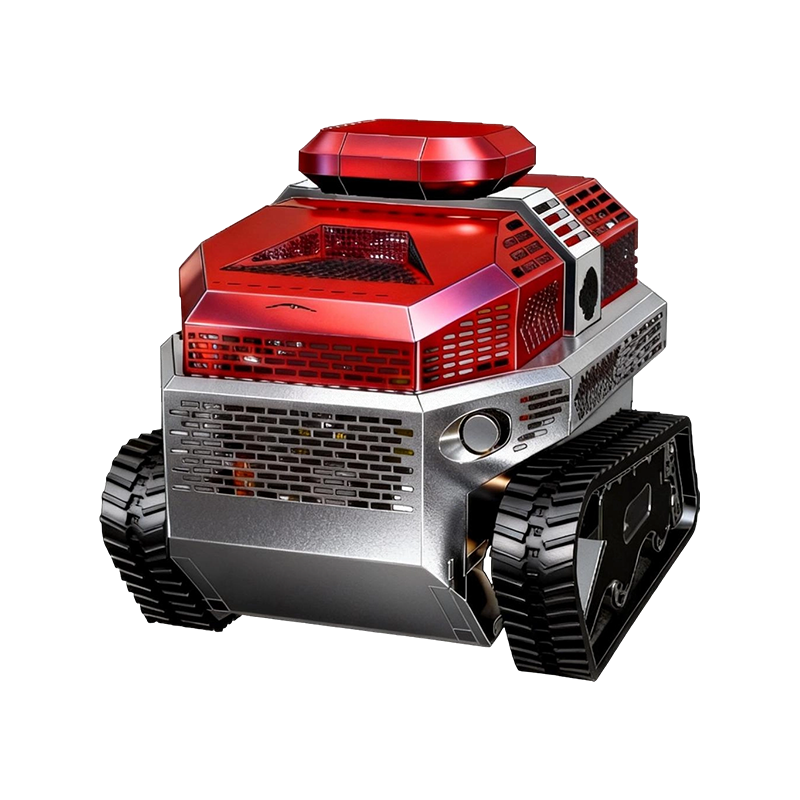
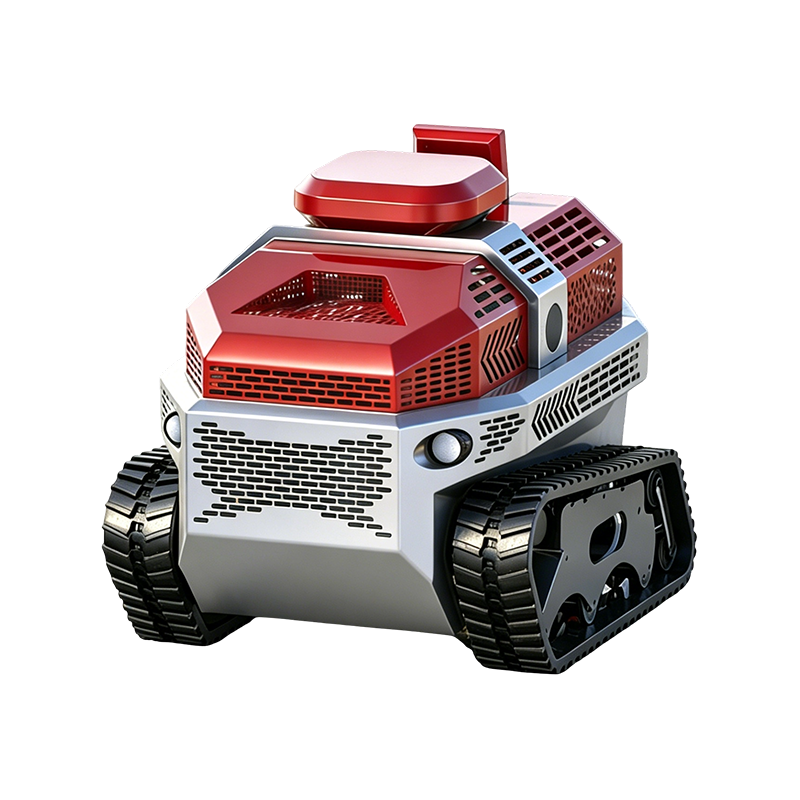 Robô de drenagem compacto rastreado para espaços confinados Projetada para trabalhos específicos de drenagem urbana e esgoto, esta unidade compacta de esteiras com largura de 1.225 mm e motor de 35 kW fornece 600 m³/h, permitindo operação remota a distâncias seguras. Ver Produto →
Os robôs anfíbios são projetados para atravessar terrenos inundados onde um caminhão com rodas não consegue passar. Eles são adequados para responder a derramamentos em rios, recuperação de inundações agrícolas e locais de construção com solo saturado.
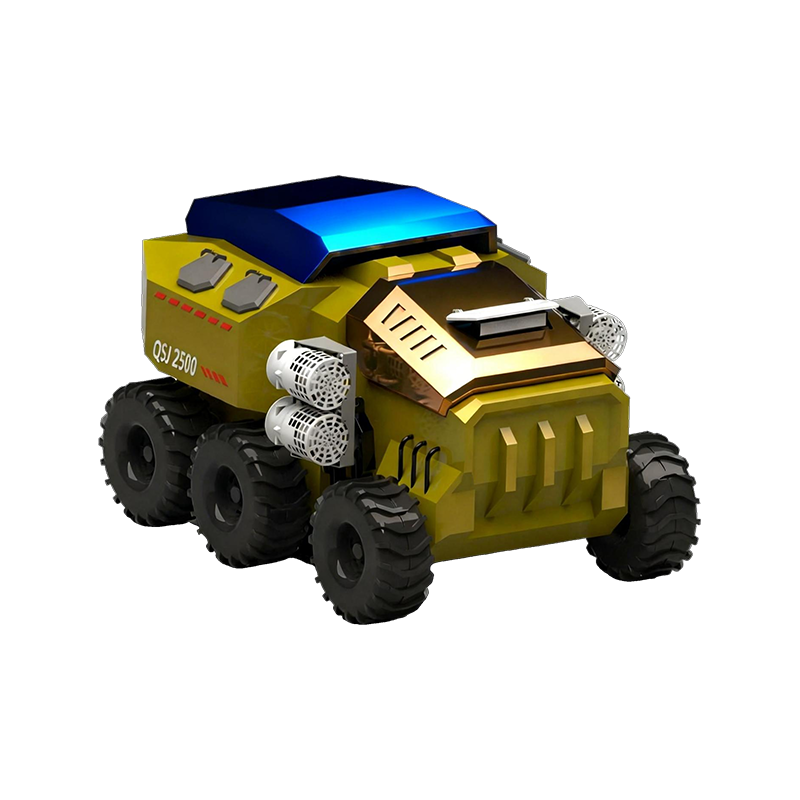 Robô de drenagem de alta capacidade Anfíbio para terrenos inundados Com tração nas seis rodas e quatro bombas hidráulicas, este robô anfíbio movimenta de 2.000 a 2.500 m³/h, movendo-se por terra e água para derramamentos de rios ou recuperação de enchentes. Ver Produto →
Se o caminho de acesso não puder aceitar fisicamente ou robô, a curva de desempenho será irrelevante.
Acionamento hidráulico ou elétrico, qual se adapta ao seu local?
O acionamento hidráulico vence quando o local não possui energia de rede estável, enquanto o acionamento elétrico é adequado para locais onde o ruído e as emissões são restritos.
A maioria dos robôs de condução inteligentes não são independentes. Eles precisam de uma fonte de energia externa.
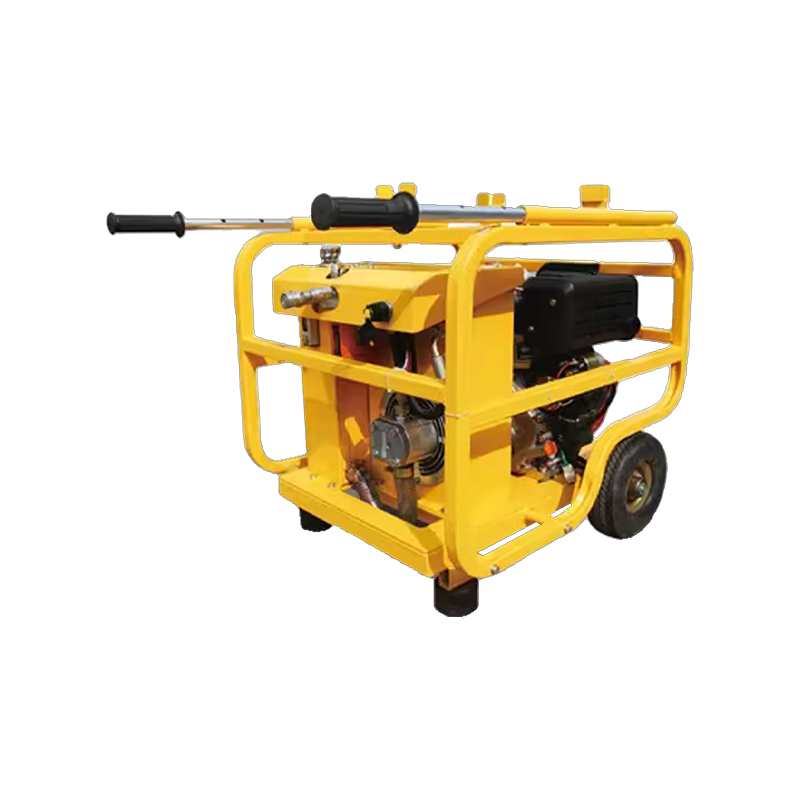
Os robôs acionados hidraulicamente são normalmente combinados com uma unidade de energia hidráulica a diesel ou gasolina, ou que os tornam independentes da rede e mais seguros em porões inundados, onde um motor elétrico energizado pode representar um perigo. A desvantagem é o peso adicional e a necessidade de posicionar a unidade de potência em solo seco e acessível.
Robôs elétricos são conectados a um gerador ou rede elétrica. Eles são mais silenciosos e leves, mas introduzem um cabo elétrico energizado na zona de inundação, o que aumenta o risco e complica a implantação em ambientes públicos.
Para equipes de resposta a emergências e de construção, a rota da unidade de energia hidráulica portátil costuma ser uma opção mais prática porque a mesma unidade também alimenta outras ferramentas hidráulicas. O robô rastreado de alto fluxo é uma combinação forte para essas equipes.
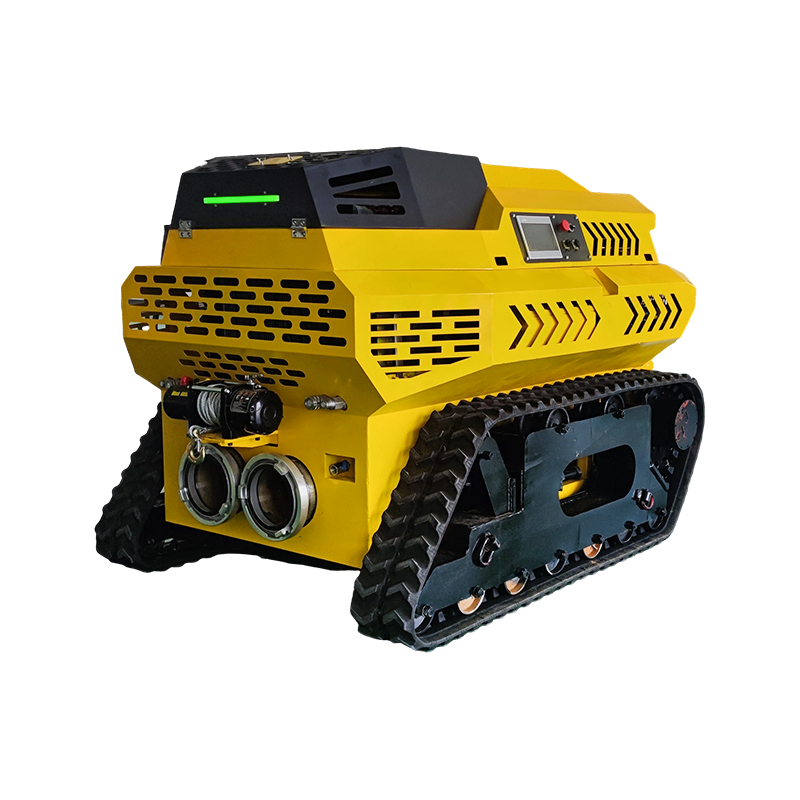 rastreado High-Flow Pumping Robot with Dual Hydraulic Pumps Movido a diesel, com chassis sobre esteiras e bombas duplas controladas de forma independente, este robô fornece 1.000–1.300 m³/h e oferece controle remoto sem fio, ao mesmo tempo que funciona como uma fonte de energia hidráulica móvel. Ver Produto →
Controle, Telemetria e Segurança do Operador
O alcance do controle remoto, a prevenção de obstáculos e a telemetria da bomba em tempo real determinam a segurança com que um operador pode operar um robô a partir de um perímetro seguro.
O objetivo de um robô de transporte é que o operador não precise ficar na água. Um pacote de controle confiável deve fornecer confirmação visual da posição do robô, do status da bomba e de qualquer obstrução que o force a parar no meio da missão.
No trabalho de esgoto urbano, o robô é baixado até uma entrada e guiado através de um canal conhecido. As operações municipais serão canceladas cada vez mais detecção de obstáculos e saída de dados ao vivo antes de aprovarem uma implantação. O efeito prático é que o robô para antes de enrolar a mangueira em torno de um obstáculo invisível. Operadores que adotam robôs com detecção e telemetria ganham margem de segurança mensurável em turnos noturnos e eventos de chuva.
Um robô de transferência rastreado também agrega valor em manutenção rotineira de esgoto urbano , onde a máquina reduz o tamanho da tripulação e mantém o pessoal fora de espaços confinados.
A lista de verificação do comprador industrial
Uma execução de avaliação deverá seguir a mesma sequência que uma implantação de produção exigida. As etapas abaixo capturam o que as equipes de compras devem verificar antes de navegar em um robô.
- Defina o pico de fluxo e a altura manométrica de descarga, não as condições médias.
- Percorra o caminho de acesso: largura de entrada, profundidade da superfície e raio de giro.
- Selecione a fonte de energia: hidráulica, elétrica ou uma unidade de energia portátil compartilhada.
- Confirme o alcance remoto com obstáculos reais, não com reivindicações de linha de visão.
- Colocação e recuperação da mangueira de teste com todo o comprimento de descarga.
- Verifique os prazos de entrega das peças sobressalentes e a resposta do serviço.
Perguntas frequentes
Qual é a diferença entre um robô de drenagem inteligente e uma bomba submersível?
Uma bomba submersível deve ser fisicamente colocada na água e geralmente requer um impacto ou esforço humano para ser posicionada. Um robô de transporte inteligente carrega uma bomba em um chassi motorizado e é acionado remotamente, o que elimina a necessidade de uma pessoa entrar na zona de inundação.
A que distância o operador pode controlar o robô?
O alcance do controle depende do sistema de rádio e das condições do local. A maioria dos modelos industriais são especificados para várias centenas de metros de linha de visão livre, mas os compradores devem testar a distância real porque paredes de concreto e estruturas de aço restritas ao alcance.
Esses robôs são independentes ou precisam de energia externa?
A maioria dos robôs de condução inteligentes não são independentes. Eles acionam uma fonte de energia externa, normalmente uma unidade de energia hidráulica para modelos acionados hidraulicamente, que fornece o óleo de alta pressão que aciona a bomba e as esteiras.
De quanta manutenção um robô de condução sobre esteiras precisa?
A manutenção se concentra no sistema hidráulico, no carretel da mangueira e na tensão da esteira. Espere a análise de fluido hidráulico e variações de filtragem de outros equipamentos hidráulicos industriais, além de verificações diárias da tensão da esteira e dos pontos de fixação da mangueira.